2015年8月29日土曜日

S4AをGR-SAKURA HTTPサーバーにつなげる

1. S4A とは
S4Aは、「Scratch for Arduino」の略称で、MITがリリースしている Scratch Ver 1.4 を、Arduino ボードに接続しScrtachからArduinoボードに接続されているセンサーを読み取ったりモーターを駆動できるよに拡張されたアプリケーションソフトです。

Arduinoボードを使った組込みシステムの開発は、ボードや搭載されているワンチップマイクロコントローラーの細かい技術的知識がなくてもセンサーを読んだりモータを駆動したりと簡単にソフトウエア開発が可能です。しかしそのソフト開発にはC++言語を使うので、ある程度のC/C++言語の知識がないと開発ができない。

その点、Scratchは命令ブロックを積木のように組み合わせて制御プログラムの開発ができるので、小中学生のようなプログラミングに何の知識がない方々でも簡単なプログラム開発できます。

S4AはScratch機能をすべて継承し、Arduinoボードの制御機能を拡張し多くのセンサーを読んだりやモータを駆動できるように拡張されています。

2. GR-SAKURAボード
メード・イン・ジャパンの高機能版Arduinoボードです。Arduinoの基本機能をすべて継承し、Web上でソフト開発ができる開発環境を備えています。

GR-SAKURAのWeb開発環境は、開発テンプレートが「GR-SAKURA_Stetch_V2.02.zip]にアップデートされました。スケッチリファレンスもアップデートされ、「Ethernet サーバー」にはHTTPサーバーとして動作するサンプルプログラムが添付されています。

3.GR-SAKURA IoTセンサーサーバー
S4A 1.6 の【調べる】 (http://) 機能(下記の赤点線)は、おもしろい命令だ。インターネット上にあるIoTサーバーの情報を取り込む命令が備わっています。

GR-SAKURAの「Ethernet サーバー」サンプルコードを修正して、S4AからGR-SAKURAにつながったセンサー情報をS4Aで使用できるようなデモを紹介します。

3.GR-SAKURA センサー端子(A0 - A6)をS4Aで読む
GR-SAKURAボードをサンプルコード ”Ethernet サーバー” を使ってHTTPサーバーとして動作させる。この時、S4Aでデータを取得しやすくするために下記の用に変更する。

サンプルコードの43~59行目の変更:
client.print(":"); // this is for S4A client.print(analogRead(0)); // this is for S4A client.print(":"); // this is for S4A client.print(analogRead(1)); // this is for S4A client.print(":"); // this is for S4A client.print(analogRead(2)); // this is for S4A client.print(":"); // this is for S4A client.print(analogRead(3)); // this is for S4A client.print(":"); // this is for S4A client.print(analogRead(4)); // this is for S4A client.print(":"); // this is for S4A client.print(analogRead(5)); // this is for S4A client.print(":"); // this is for S4A 
/*
client.println("<!DOCTYPE HTML>"); client.println("<html>"); // output the value of each analog input pin for (int analogChannel = 0; analogChannel < 6; analogChannel++) { int sensorReading = analogRead(analogChannel); client.print("analog input "); client.print(analogChannel); client.print(" is ");
client.print(sensorReading); client.println("<br/ >"); } client.println("</html>"); */

4. GR-SAKURA HTTPサーバーの起動
修正したサンプルコードをビルドし、GR-SAKURAに書き込みます。そしてUSBシリアルポートを立ち上げます。
そして任意のキーボーをたたくと、GR-SAKURAのIPアドレスが表示されます。このときLANケーブルを接続する場合は、DHCP環境でないとうまくIPアドレスが取得することができません。


今使ってるLAN環境ではルーターはGR-SAKURAに上記のようなIPアドレスを付与しました。

5.S4Aサンプルプログラム
GR-SAKURAのIPアドレスが分かったので、これを使って下記のようなS4Aのスクリプトを作成します。

このとき、Arduino1は、下記のようなスクリプトを準備ください。もし、GR-SAKURAとS4Aを同一PCで実行している場合、USB COMポートが衝突する場合があります。


S4Aのスクリプトブロック が取得するデータは、
 のような形式で受信します。 : によってデータ区切られており、先頭データがA0ピンのアナログ入力値になります。

 http_data[1] = A0ピンのアナログ値
 http_data[2] = A1ピンのアナログ値
 http_data[3] = A2ピンのアナログ値
 http_data[4] = A3ピンのアナログ値
 http_data[5] = A4ピンのアナログ値
 http_data[6] = A5ピンのアナログ値


6.GR-SAKURAのUSBシリアルポート(HTTPモニタ)
このとき、GR-SAKURAボードが接続されたUSBシリアルポートからは、S4AがGR-SAKURA を読むたびに下記のような情報が出力されます。


7. センサーを接続
GR-SAKURAボードのA0~A5ピンにセンサーを接続すれば、S4Aのサンプルスクリプトが4秒おきにGR-SAKURAを読みに行きます。 センサーは、0V~3,3Vの電圧を出力するタイプにしてください。サンプルスクリプトを応用すれば楽しいIoTセンサーネットワークを制作することができます。

2015年7月20日月曜日

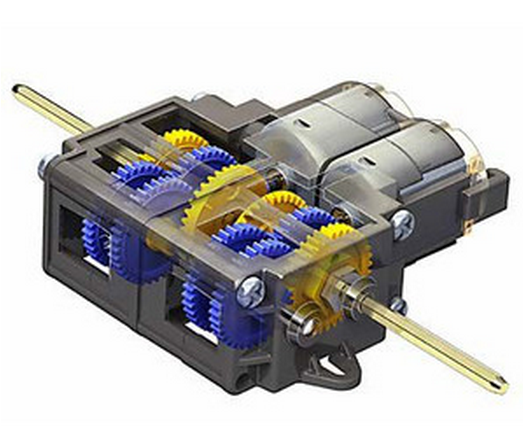
GR-TSUBAME用モータ・ギヤモジュールの作成

名刺大の1から9までの番号カードを巻き上げる駆動ユニットを作製したい。これを複数台連ねてデジタル時計でも作りたい。赤外線反射センサーを付けカードの継目を検知し巻き上げをストップする機構にする。このセンサーとモーターでカードの表示位置を制御する。

駆動系外観図


使用する部品

Power's インラインカラー 内径3mm x 4個


② Power's ステンレスシャフト150mm×3mm x 4本


2015年7月16日木曜日

モータの固定と動力伝達

まず、もらったモータの仕様がよくわからない。モーターをよく観察するとボディにこんな刻印が!

RS-385PW 2270
905035 CHINA
MABUCHI SAMPLE

さっそく、ググって見るとスペック発見! 

さて、このモータどうやって固定するか!? さっそく秋葉原のROBOT SHOPをブラウズしてまして、よさそうな固定具を発見しました。

3mm シャフトに動力を伝えるなら、1個ギアをかませれば簡単かもしれない。


モータ仕様と固定方法

簡単ギアシステム

2015年7月15日水曜日

GR-TSUBAMEボードを入手した。

ルネサスナイト7に参加しGR-TSUBAMEボードを頂きました。ボードと一緒にエンコーダ付のモータも2個頂きました。GR-KURUMIが搭載できるソケットが付いているのでとりあえずつなげて見た。

GR-KURUMIを搭載するとき差し込む方向で少々困惑したが、多分写真の方向だろう。

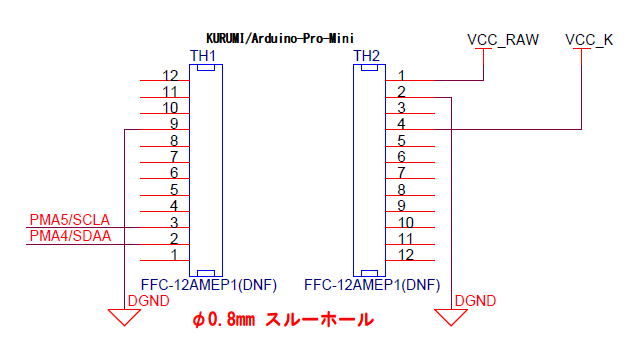
さて、GR-TSUBAMEはGR-SAKURA やGR-KURUMIと接続しモーター制御できる子ボードです。GR-KURUMI用には専用ソケットがあり、そこにKURUMIボードを挿入すればすぐに使えますが、GR-SAKURAはケーブルを引き出す必要があります。

GR-KURUMIがこのボード接続で占有されるピンはSCLAピンとSDAAピンのみなので、逆にGR-KURUMIもセンサー等を搭載した別ボードで準備し、線を引出GR-TUBAMEをモーターモジュールとして接続する方が、電源分離等を考えると賢い選択になるかもしれない。

さて、GR-TUBAMEの基本技術情報として下記の資料がある:


2014年12月16日火曜日

くるみラップライマー

概要

GR-KURUMIマイコンボードを使て、くるみラップタイマーを制作しました。


これは、マイコンカーレース等でマイコンカーのラップライムを計測するために使用します。赤外線距離センサーを使って、マイコンカーがラップタイマーの前を通過すると赤外線距離センサーの計測値が変化するので、それを利用してラップライムのオン・オフを制御します。くるみラップタイマーの前をマイコンカーが通過した時点からラップタイムがスタートし、またマイコンカーが返って来てセンサーの前を横切りるとタイマーがストップします。ラップライムクリアスイッチでリセットでき、カウントスタートの状態に戻ります。


赤外線距離センサーには、写真のような箱のような反射壁が必要で40cmほど離して置いてください。

プログラムは外部割込みやタイマー割込みは使用せず、millis( )タイマーでLEDをダイナミック点灯しています。赤外線距離センサーは,loop() 内で計測していますが、毎回1ms以内に計測しています。ソフトウェアの変更なしで、Arduino-ProMini等への移植も可能で確認済みです。


部品

赤外線センサー: SHARP GP2Y0A21YK
8セグメントLEDモジュール: WSN233 (www.wsnak.com)
プッシュスイッチ: A0ピン(アナログ値で読む)

ソースコード

// Applicable Segment LED Module: WSN233 (www.wsnak.com)
//  LED Pin <--> KURUMI Pin
#define COM1 11
#define COM2 12
#define COM3 13
#define COM4 5
#define SEG_A 2
#define SEG_B 3
#define SEG_C 4
#define SEG_D 6
#define SEG_E 7
#define SEG_F 8
#define SEG_G 9
#define DOT A3

// Applicable Infra-red Distance Sensor: Sharp GP2Y0A21YK
#define IRD A1      // Infeared Distance Sensor Port

// Super Sonic Distance Sensor
#define Echo 10
#define Trg A2


// Applicable Tact-switch: SFE-COM-00097 (Switch-Science)
#define PUSH_SW A0  // Push Switch Port.  Read the switch state by analog. Push < 10 
#define PUSH_SW1 A1

#define CALIB 0   // Calibration Mode
#define WAIT_CAR 1
#define GO 2      // Car cross the sensor and wrap-timer started
#define FINISH 3  // Car cross the sensor and wrap-timer stopped
#define AGAIN  4  // Switch to GO mode


unsigned long Blinking = 0;
unsigned long Interval = 0;
int Seg1 = 17, Seg2 = 17, Seg3=17, Seg4 = 17; // Display Value for Segment LEDs
int SegPoint = 1;
unsigned long Sec1 = 0;
int Mode;                               // Flow Control with SW and IRD
int IrdLevel = 0x100;
int CarIsHere = 0;                // 1 -- Car is Here


void setup( ) {    
  Serial.begin(9600);  
  Init_Led_Seg();
  Mode = CALIB;        // Set Caribration mode 
}

void loop() {      // Do not use delay()  in loop()
  LedDrive();        // Seg-LED driver. 
  RunMode();
}

void RunMode(){
  switch (Mode) {
    case CALIB:
      CalibrationMode();
      break;
    case WAIT_CAR:
      WaitCar();
      break;
    case GO:
      GoMode();
      break;
    case FINISH:
      FinishMode();
      break;
    default:
      break;
  }
}

void CalibrationMode(){
  Seg1 = 17;
  Seg2 = 17;
  Seg3 = 17;
  Seg4 = 17;
  if (analogRead(PUSH_SW) > 10) {
     if((millis() - Interval > 100) ) {
          Interval = millis();
          Serial.println(analogRead(IRD));
     }
     Mode = CALIB;
  } else {
   Seg1 = 0;
   Seg2 = 0;
   Seg3 = 0;
   Seg4 = 0;
   Mode = WAIT_CAR;
  } 
}
void WaitCar(){
  if (analogRead(IRD) > 200) {
    CarIsHere = 1;
  }
  if (analogRead(IRD) < 200 && CarIsHere == 1){
    CarIsHere = 0;
    Mode = GO;
  }
}
  
void GoMode() {
    if (analogRead(IRD)> 200){
      Mode = FINISH;
    } else {
      if((millis() - Interval > 10) ) {
          Interval = millis();
          if (++Seg1 > 9){
            Seg1 = 0;
            Seg2++;
          }
          if (Seg2 > 9){
            Seg2 = 0;
            Seg3++;
          }
          if(Seg3 > 9) {
            Seg3 = 0;
            Seg4++;
          }
          if (Seg4 > 6){
            Seg4 = 0;
          }
        }
    }
}

void FinishMode(){
  if (analogRead(PUSH_SW) < 10) {
    Mode = CALIB;  
  }
}
      
void LedDrive(){
  if(micros() - Blinking > 1000) {
    Blinking = micros();
    switch (SegPoint++){
      case 1:
        Led(1, Seg1);
        break;
      case 2:
        Led(2, Seg2);
        break;
      case 3:
        Led(3, Seg3);
        break;
      case 4:
        Led(4, Seg4);
        break;
      case 5:
        Led(4, Seg4);
        break;
      default:
        SegPoint = 1;
    }
  }
}

void Led(int com, int n){        // 'n' must be 0x0 to 0x10 (OFF)                            
  digitalWrite(COM1, LOW);          // 'com' must be 1 to 3, and other number is OFF  
  digitalWrite(COM2, LOW); 
  digitalWrite(COM3, LOW); 
  digitalWrite(COM3, LOW); 
  switch(n){
    case 0:
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, LOW);    
      digitalWrite(DOT, LOW);      
      break;
     case 1:
      digitalWrite(SEG_A, LOW);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, LOW);
      digitalWrite(SEG_E, LOW);    
      digitalWrite(SEG_F, LOW);    
      digitalWrite(SEG_G, LOW);    
      digitalWrite(DOT, LOW);      
      break;
    case 2:
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, LOW);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, LOW);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 3:
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, LOW);    
      digitalWrite(SEG_F, LOW);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 4:
      digitalWrite(SEG_A, LOW);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, LOW);
      digitalWrite(SEG_E, LOW);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 5:
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, LOW);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, LOW);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 6:
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, LOW);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 7:
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, LOW);
      digitalWrite(SEG_E, LOW);    
      digitalWrite(SEG_F, LOW);    
      digitalWrite(SEG_G, LOW);    
      digitalWrite(DOT, LOW);      
      break;
    case 8:
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 9:
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, LOW);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 10:  // Charracter A
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, LOW);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, LOW);    
      digitalWrite(DOT, LOW);      
      break;
    case 11:    // Character B
      digitalWrite(SEG_A, LOW);
      digitalWrite(SEG_B, LOW);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 12:    // Character C
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, LOW);    
      digitalWrite(SEG_C, LOW);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, LOW);    
      digitalWrite(DOT, LOW);      
      break;
    case 13:    // Character d
      digitalWrite(SEG_A, LOW);
      digitalWrite(SEG_B, HIGH);    
      digitalWrite(SEG_C, HIGH);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, LOW);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 14:    // Character E
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, LOW);    
      digitalWrite(SEG_C, LOW);    
      digitalWrite(SEG_D, HIGH);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 15:     // Character F
      digitalWrite(SEG_A, HIGH);
      digitalWrite(SEG_B, LOW);    
      digitalWrite(SEG_C, LOW);    
      digitalWrite(SEG_D, LOW);
      digitalWrite(SEG_E, HIGH);    
      digitalWrite(SEG_F, HIGH);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;
    case 16:    // Chareacter .
      digitalWrite(SEG_A, LOW);
      digitalWrite(SEG_B, LOW);    
      digitalWrite(SEG_C, LOW);    
      digitalWrite(SEG_D, LOW);
      digitalWrite(SEG_E, LOW);    
      digitalWrite(SEG_F, LOW);    
      digitalWrite(SEG_G, LOW);    
      digitalWrite(DOT, HIGH);      
      break;
    case 17:    // '-' Minus
      digitalWrite(SEG_A, LOW);
      digitalWrite(SEG_B, LOW);    
      digitalWrite(SEG_C, LOW);    
      digitalWrite(SEG_D, LOW);
      digitalWrite(SEG_E, LOW);    
      digitalWrite(SEG_F, LOW);    
      digitalWrite(SEG_G, HIGH);    
      digitalWrite(DOT, LOW);      
      break;    
    default:    // OFF
      digitalWrite(SEG_A, LOW);
      digitalWrite(SEG_B, LOW);    
      digitalWrite(SEG_C, LOW);    
      digitalWrite(SEG_D, LOW);
      digitalWrite(SEG_E, LOW);    
      digitalWrite(SEG_F, LOW);    
      digitalWrite(SEG_G, LOW);    
      digitalWrite(DOT, LOW);      
      break;
  }
  switch(com){ 
    case 1:
      digitalWrite(COM1, HIGH); 
      digitalWrite(COM2, LOW); 
      digitalWrite(COM3, LOW); 
      digitalWrite(COM4, LOW);
      break; 
    case 2:
      digitalWrite(COM1, LOW); 
      digitalWrite(COM2, HIGH); 
      digitalWrite(COM3, LOW); 
      digitalWrite(COM4, LOW);
      break; 
    case 3:
      digitalWrite(COM1, LOW); 
      digitalWrite(COM2, LOW); 
      digitalWrite(COM3, HIGH); 
      digitalWrite(COM4, LOW);
      break; 
    case 4:
      digitalWrite(COM1, LOW); 
      digitalWrite(COM2, LOW); 
      digitalWrite(COM3, LOW); 
      digitalWrite(COM4, HIGH);
      break; 
    default:
      digitalWrite(COM1, LOW); 
      digitalWrite(COM2, LOW); 
      digitalWrite(COM3, LOW); 
      digitalWrite(COM4, LOW);
      break; 
    }
}
  
void  Init_Led_Seg(){
  pinMode(COM1, OUTPUT);  
  digitalWrite(COM1, LOW); 
  pinMode(COM2, OUTPUT);  
  digitalWrite(COM2, LOW); 
  pinMode(COM3, OUTPUT);  
  digitalWrite(COM3, LOW); 
  pinMode(COM3, OUTPUT);  
  digitalWrite(COM3, LOW); 
   
  pinMode(SEG_A, OUTPUT);  
  digitalWrite(SEG_A, LOW);   
  pinMode(SEG_B, OUTPUT); 
  digitalWrite(SEG_B, LOW);     
  pinMode(SEG_C, OUTPUT);  
  digitalWrite(SEG_C, LOW);       
  pinMode(SEG_D, OUTPUT); 
  digitalWrite(SEG_D, LOW);        
  pinMode(SEG_E, OUTPUT);  
  digitalWrite(SEG_E, LOW);     
  pinMode(SEG_F, OUTPUT); 
  digitalWrite(SEG_F, LOW);     
  pinMode(SEG_G, OUTPUT);  
  digitalWrite(SEG_G, LOW);       
  pinMode(DOT, OUTPUT); 
  digitalWrite(DOT, LOW);      
 }    


2014年10月23日木曜日

赤外線リモコンを受ける その3

それは、ここから赤外線リモコンを受信するアルゴリズムを説明します。

■ 使用する機能:
  • 外部割込み: attachInterrupt(1, Check_IR, CHANGE)
    • 1: GR-KURUMIの3番ピンです。 リモコン受信パルスの入力
    • CheckIR: 割込みが発生すると、void CheckIR(void) がコールされます。
    • CHANGE: 割込みは、3番ピンの「立ち上がり」と「立ち下がり」の両方のエッジで割込みが発生します。
  • 3番ピンのレベルセンス: digitalRead(IR_Pin)  
    • IR_Pin: #define IR_Pin 3 ・・・ 3番ピンをアサインしています。
    • LOW: 3番ピンの割込みが「立ち下り」エッジで起こったことになります。
    • HIGH: 3番ピンの割込みが「立ち上がり」エッジで起こったことになります。
  • フリーランライマー micros()
    • マイコンのリセット直後から、このタイマーが起動します。マイクロ秒単位でカウントします。
    • 外部割込みが発生し、次の割込みが発生しるまでの時間を計測します。これにより、赤外線リモコンのHIGHパルスとLOWパスルの幅を計測します。
■ 重要な変数
  • unsigned long IR_Low_Time ; // 赤外線パルスのLOWパルスの長さ(マイクロ秒)
  • unsigned long IR_High_Time;  // 赤外線パルスのHIGHパルスの長さ(マイクロ秒)
  • unsigned long IR_Data[Max_IR_Bits]; // 赤外線パルスのビット長(時間)を記録します。
  • int IR_State; // 赤外線パルスのどの位置のビットかを保持しています。
    • 0: ヘッダービットです。
    • 1 から 32: データビットです。
  • int IR_Active; // 赤外線パルスが有効で、そのストリーム中にいるかをチェックします。
    • 0: 赤外線パルスはない。
    • 1: 赤外線パルスのストリームの中にいる状態です。
■ 赤外線パルスの捕捉方法
  1. 赤外線パルスが来ると割込みがかかり、Check_ID()関数がコールされます。
  2. まず、digitalRead(IR_Pin) で、割込みが赤外線パスルの「立下り」なのか「立上り」なのかをチェックします。
  3. 赤外線パルスが「立上り」の場合: 直前のLOWパルスの時間「micros() - IR_Low_Time」を計測します。
    • ②の位置: この時間が「HEADER_Low_min」より長い場合、HEADERビットが来たと判定し「IR_Active = 1」を有効にっします。
    • ②の位置以外: データビットと見なせます。しかし、「Data_Low_min」よりパルスが短い場合は、ノイズによるLOWパルスですのでエラーと判断し「IR_Active = 0」とします。
    • 最後の立上り: 割込みの外、つまり Loop() 関数の中で、
      「if (IR_Active == 1 && micros() - IR_High_Time > IR_Tail_Max)  」を実行し赤外線パルスの終了を判定し、「IR_Active = 0」を実行します。
  4. 赤外線パルスが「立下り」の場合: ストリーム中にいるか「IR_Active == 1」 をチェックします。
    • もし、ストリーム中にある場合は、「IR_Data[IR_State] = micros() -  IR_Low_Time;」を実行しパルス幅(時間)を保存して、「IR_State++」を実行しビット位置を先に進めます。

■ 全体プログラム:
/*

Infra-red IR-remote capture program version 1.0
 by Kaz Kinoshita, Insutitute of Daiichi Technologies
 date of 2014-10-23

*/

#include <RLduino78.h>
#define LED_R 22    // LED Red is assigned to Pin 22
#define LED_G 23    // LED Green is assigned to Pin 23
#define LED_B 24    // LED Blue is assigned to Pin 24
#define LED_OFF 1   // LED turns off when LED port is set to LOW.
#define LED_ON 0    // LED turn on whrn the port is set to HIGH

#define IR_Pin 3  
// Pin 3 is set to capture infra-red remote control signal.
// Set the interrupt polarity of the pin to low-active and high-active edge senses.

#define HEADER_Low_min 8000
// The low state of IR-HEADER is about 9000 usec (micro-second).
// I specify it must be longer than 8000 usec.

#define Data_Low_min 200
// Low state of IR data bit about 500 usec..
// Noise pulses are usually 10 to 50 mic

#define IR_Tail_Max 5000
// defines the end of IR data stream

#define Max_IR_Bits 35
// Reserve enough length of bits. This IR remote has 32 bits

unsigned long IR_Low_Time = 0;    // holds IR bursting time
unsigned long IR_High_Time = 0;   // holds IR high idling time
unsigned long IR_Data[Max_IR_Bits] = {      
  0};                    // holds the bit length of each data bit by micro-sec.
unsigned long IR_Bits;   // 32 bits of IR data
byte IR_ID = 0;          // the first 8-bit of IR data.
byte IR_ID_N = 0;        // the second 8-bit of IR data, IR_ID_N = !IR_ID
byte IR_CMD = 0;         // the 3rd 8-bit of IR data
byte IR_CMD_N = 0;       // the 4th 8-bit of IR data, IR_CMD_N = !IR_CMD
int IR_Active = 0;       // when 1, the capturing IR data steam is valid
int IR_State = 0;              
// defines the bit position of IR bit stream.
// valid IR bit steam must be 0 to 32.

void Check_IR(){      // Infra-red remote signal detection interrupt
  if (digitalRead(IR_Pin) == LOW) {
    if (IR_Active == 1) {
      digitalWrite(LED_R, LED_ON);
      IR_Data[IR_State] = micros() -  IR_Low_Time;
      IR_State++;  
      if (IR_State > Max_IR_Bits - 1) IR_State = Max_IR_Bits - 1;
    }
    IR_Low_Time = micros();
    return;
  }
  else {
    digitalWrite(LED_R, LED_OFF);
    IR_High_Time = micros();
    if(micros() - IR_Low_Time < Data_Low_min){
      IR_Active = 0;
      return;
    }
    if (micros() - IR_Low_Time > HEADER_Low_min) {    // Detect the low state of HEADER
      IR_Active = 1;
      IR_State = 0;
    }
  }
}

void setup() {
  Serial.begin(9600);
  pinMode(LED_R, OUTPUT);
  pinMode(LED_G, OUTPUT);
  pinMode(LED_B, OUTPUT);
  pinMode(IR_Pin, INPUT);
  attachInterrupt(1, Check_IR, CHANGE);    // 1 sets Pin 3 for interrupt with low/high-active edges

  digitalWrite(LED_R, LED_OFF);
  digitalWrite(LED_G, LED_OFF);
  digitalWrite(LED_B, LED_OFF);
  Serial.println("Ready for capturing IR stream!");
}

void loop() {

  // Find the tail of IR bit stream
  if (IR_Active == 1 && micros() - IR_High_Time > IR_Tail_Max) {
    Serial.println("-- Pulse length of each IR-bit (micro seconds) --");
    Serial.print("bit 0 (HEADER): ");
    Serial.println(IR_Data[0]);
    IR_ID = 0;
    IR_ID_N = 0;
    IR_CMD = 0;
    IR_CMD_N = 0;  
    for (int i = 1; i <= 32; i++) {
      if (i <= 8) {
        IR_ID = IR_ID << 1;
        if ( IR_Data[i] > 1500 ) IR_ID = IR_ID | 0x01;
        else IR_ID = IR_ID & 0xFE;
      }
      if (i > 8 && i <= 16) {
        IR_ID_N = IR_ID_N << 1;
        if ( IR_Data[i] > 1500 ) IR_ID_N = IR_ID_N | 0x01;
        else IR_ID_N = IR_ID_N & 0xFE;
      }
      if (i > 16 && i <= 24) {
        IR_CMD = IR_CMD << 1;
        if ( IR_Data[i] > 1500 ) IR_CMD = IR_CMD | 0x01;
        else IR_CMD = IR_CMD & 0xFE;
      }
      if (i > 24 && i <= 32) {
        IR_CMD_N = IR_CMD_N << 1;
        if ( IR_Data[i] > 1500 ) IR_CMD_N = IR_CMD_N | 0x01;
        else IR_CMD_N = IR_CMD_N & 0xFE;
      }
      Serial.print("bit ");
      Serial.print(i);
      Serial.print(" = ");
      Serial.println(IR_Data[i]);
      IR_Data[i] = 0;              // initialize the capture data
    }
    Serial.println("-- ID Value --");
    Serial.print("ID = ");
    Serial.println(IR_ID, HEX);
    Serial.print("ID_N = ");
    Serial.println(IR_ID_N, HEX);
    if (IR_ID == byte(~IR_ID_N) ) Serial.println("No ID Error");
    else Serial.println("ID Error");
    Serial.println("--CMD Value --");
    Serial.print("CMD = ");
    Serial.println(IR_CMD, HEX);
    Serial.print("CMD_N = ");
    Serial.println(IR_CMD_N, HEX);
    if (IR_CMD == byte(~IR_CMD_N) ) Serial.println("No CMD Error");
    else Serial.println("CMD Error");

    IR_Active = 0;    // Close IR-bit decoding session and wait for the next stream
    IR_State = 0;
  }

}

■ 実行結果